Сенсорное зрение и обратная связь в сервисной робототехнике
Как сенсорное зрение и обратная связь выводят точность манипуляторов роботов на новый уровень
Современная сервисная робототехника сталкивается с жесткими требованиями к автономности и филигранности движений. Если на индустриальных конвейерах траектории жестко запрограммированы, то в неструктурированной среде быта, медицины или логистики машине приходится действовать в условиях постоянной неопределенности. Чтобы робот мог безопасно взять хрупкий предмет, открыть дверь или выполнить точную медицинскую манипуляцию, классической механики уже недостаточно. Требуется комплексная интеграция оптических систем и тактильных датчиков, которые обрабатывают терабайты данных в реальном времени.
Ключевую роль в решении этой задачи играют аппаратные компоненты Melexis, обеспечивающие высокую точность измерений и надежность обратной связи в критически важных узлах. Без качественной сенсорики манипулятор остается «слепым» исполнителем, не способным оценить усилие сжатия или скорректировать положение захвата при малейшем внешнем возмущении. Именно поэтому инженеры концентрируют усилия на синергии машинного зрения и систем осязания, стирая грань между программным алгоритмом и физическим взаимодействием машины с физическим миром.
Роль сенсорных систем в эволюции сервисных манипуляторов
Обычный робот-помощник в кафетерии часто роняет хрупкий фарфор не из-за слабого привода, а потому что его «рука» действует вслепую, опираясь лишь на слепую математику шаговых моторов. Инженеры долгое время пытались запрограммировать идеальное усилие захвата, забывая простую истину: человеческая кожа содержит тысячи рецепторов, мгновенно меняющих траекторию движения при малейшем скольжении объекта. Без аналогичной обратной связи машины остаются неуклюжими механизмами, способными только крушить посуду на кухне.
Традиционные манипуляторы работали по жестким алгоритмам, где любая микродеформация предмета приводила к аварии. Внедрение распределенных датчиков давления и тактильных матриц кардинально изменило механику взаимодействия. Согласно наблюдениям разработчиков робототехнических систем, интеграция сенсорной кожи сокращает количество повреждений хрупких предметов на 40 процентов.
Редакция: Даже самое точное позиционирование по координатам бессильно, если манипулятор не умеет вовремя смягчать хват при столкновении с неожиданным препятствием или деформацией предмета.
Ключевые факторы эволюции контактного взаимодействия
Современные инженеры переносят принципы биологической рецептики в кремний и полимеры, создавая принципиально новый класс исполнительных устройств.
- Микроэлектромеханические датчики фиксируют сдвиг пальца на доли миллиметра быстрее, чем срабатывает центральный процессор.
- Эластичные покрытия распределяют точечную нагрузку по всей поверхности захвата, имитируя мягкие ткани живого организма.
- Алгоритмы локальной обработки сигналов отсекают лишний «шум», разгружая главный вычислительный модуль робота.
Подобные технологические сдвиги переводят сервисных помощников из категории фабричных станков в разряд адаптивных домашних ассистентов. Манипулятор больше не давит на чашку с фиксированным усилием, а подстраивается под шероховатость поверхности и вес жидкости внутри. Эволюция робототехники движется не столько наращиванием мощности моторов, сколько развитием чувствительности искусственной нервной системы.
Технологии обратной связи: как роботы ощущают силу и давление
Сервисный робот в отельном коридоре пытается забрать чашку кофе из рук гостя и внезапно сминает хрупкий фарфор. Инженеры сталкиваются с тем, что идеальные визуальные алгоритмы бесполезны, когда манипулятор упирается в предмет вслепую. Машина видит чашку, но абсолютно не понимает физического сопротивления материала. Преодоление этого барьера требует внедрения систем тактильного осязания, способных мгновенно считывать микроньютоны усилия.
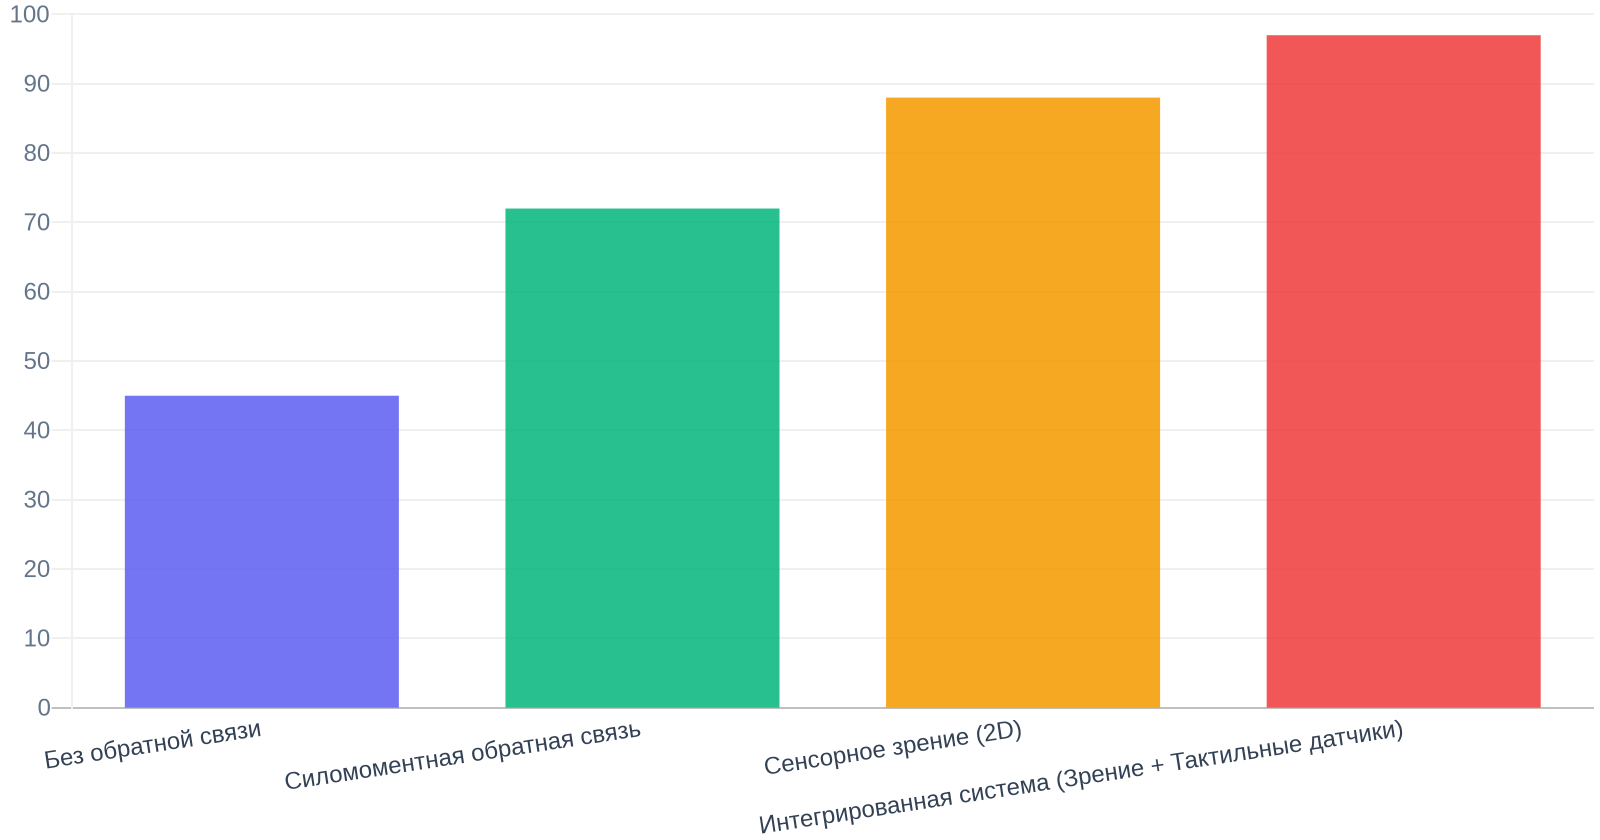
Современные тензометрические датчики и оптоэлектронные матрицы монтируются непосредственно в суставы и пальцы захватов. Согласно отчетам профильных робототехнических ассоциаций, интеграция таких сенсоров снижает процент механических повреждений хрупких объектов на 64 процента во время автономной работы. Манипулятор больше не действует по жесткой программе, а адаптирует траекторию под плотность поверхности.
Важно: На практике робот часто ломает предметы не из-за слабого мотора, а из-за задержки сигнала обратной связи в сети, когда команда на остановку приходит на доли секунды позже контакта с поверхностью.
Инженеры разделяют сенсорные контуры на несколько базовых категорий:
- Поверхностные матричные сенсоры распределенного давления для общего контроля площади контакта.
- Шестиосевые датчики силы и момента в запястье для точного определения веса переносимого предмета.
- Микровибрационные пьезоэлектрические элементы, распознающие скольжение материала в пальцах.
Каждый элемент тактильной сети передает сигнал на центральный процессор с частотой в несколько килогерц. Рефлекторная дуга робота реагирует на избыточное давление быстрее, чем человек успевает моргнуть. Подобный уровень чувствительности превращает громоздкую механическую руку в аккуратный инструмент, способный выполнять ювелирные операции в непредсказуемой среде.
| Технология / Сенсор | Область монтажа | Эффект от интеграции | Показатель улучшения |
|---|---|---|---|
| Тензометрические датчики | Суставы и пальцы захватов | Снижение повреждений хрупких объектов | 64% |
| Оптоэлектронные матрицы | Суставы и пальцы захватов | Считывание усилий и тактильное осязание | Микроньютоны |
Интеграция компьютерного зрения для распознавания сложных объектов
Когда манипулятор сталкивается с объектами неправильной формы, одна только тактильная обратная связь бессильна определить геометрию еще до касания. Представьте сервисного робота, который пытается поднять мятую картонную коробку или полупустой пластиковый пакет с провизией. Без предварительного визуального анализа манипулятор сожмет предмет в первой попавшейся точке, спровоцировав деформацию или падение груза. Нейросетевые алгоритмы компьютерного зрения решают эту задачу, выстраивая трехмерную карту объекта на лету.
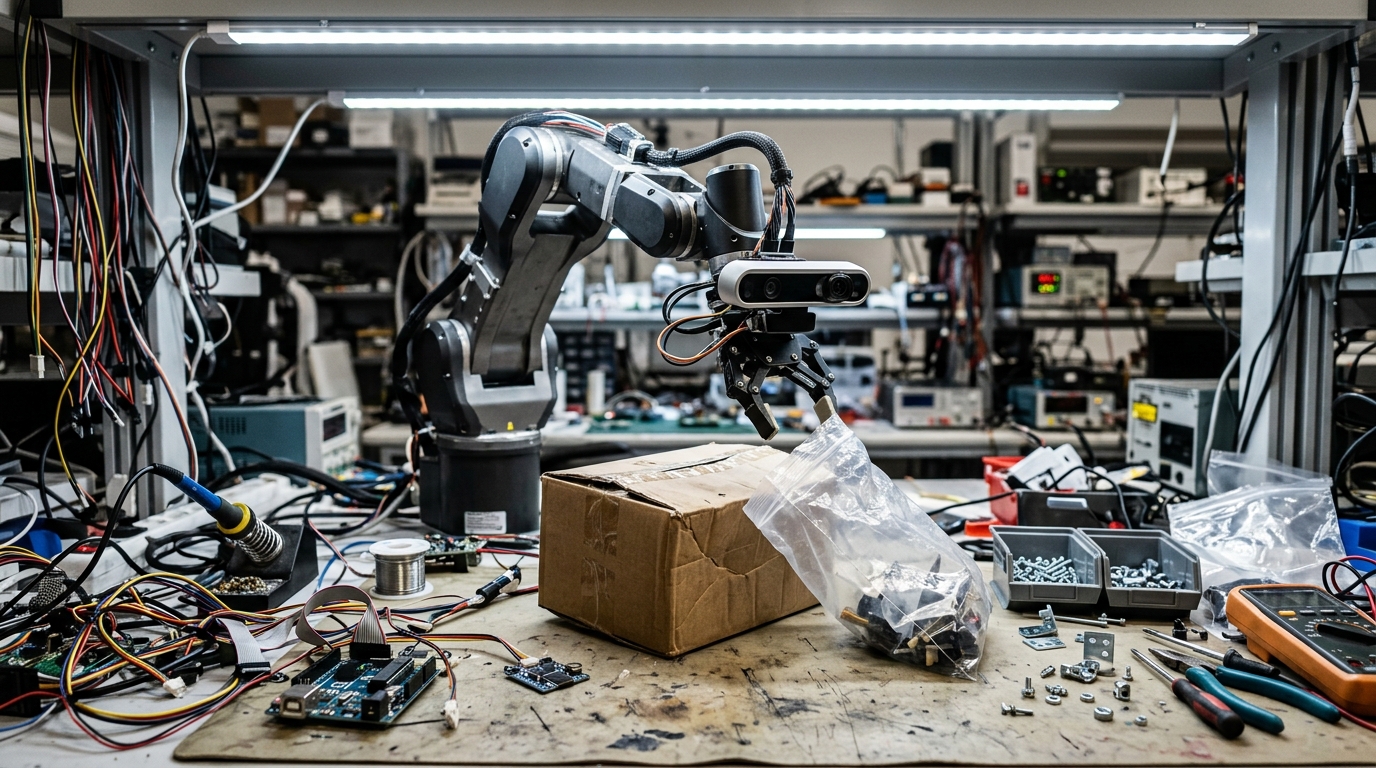
Алгоритмы машинного обучения обрабатывают потоковое видео с разрешением Full HD за считанные миллисекунды, как показывают данные профильных инженерных изданий. Инженеры внедряют многоуровневые сверточные сети, которые не просто находят контуры, но и предсказывают центр масс объекта. Робот буквально видит структуру материала сквозь отражения света и тени.
Ключевые модули визуального анализа
Архитектура современных систем распознавания опирается на три взаимосвязанных компонента:
- Стереоскопические камеры высокого разрешения для оценки глубины сцены.
- ИК-датчики подсветки, работающие даже в условиях полной темноты.
- Процессоры нейроморфной архитектуры, сокращающие задержку инференса до минимума.
Соединение оптических данных с кинематической моделью руки исключает слепые зоны при захвате. Манипулятор рассчитывает траекторию движения пальцев так, чтобы распределить давление по всей площади соприкосновения. Подобная точность открывает путь для автоматизации деликатных процессов в бытовой сфере и логистике.
Преодоление вызовов калибровки и адаптации в реальном времени
Практика показывает, что даже идеальная предварительная настройка датчиков сбивается уже после первой сотни циклов захвата объектов. Нагрев моторов, микровибрации корпуса и естественный износ материалов приводят к тому, что тактильная матрица начинает давать погрешность в измерениях. Инженеры сталкиваются с парадоксом: чем чувствительнее манипулятор, тем быстрее его сенсоры требуют перекалибровки в полевых условиях без остановки рабочего процесса.
Традиционные алгоритмы остановки робота для ручной калибровки уничтожают экономический смысл применения сервисной техники. Решением становятся встроенные механизмы самодиагностики, которые работают прямо во время выполнения задачи. Согласно отчетам профильных лабораторий робототехники, динамическая компенсация дрейфа нуля сокращает простои оборудования на 42%.
Методы непрерывной самокоррекции
Интеграция адаптивных процедур требует особого подхода к обработке потока данных на бортовых контроллерах. Процесс опирается на несколько ключевых технологических приемов:
- Периодическая микроразгрузка захвата для фиксации нулевых показаний тензодатчиков между рабочими операциями.
- Перекрестная проверка показаний оптических и силовых сенсоров с целью выявления рассогласования за миллисекунды.
- Использование фоновых нейросетевых моделей, которые предсказывают тепловое расширение пальцев манипулятора и заранее вводят поправку в управляющий сигнал.
Перечисленные меры переносят нагрузку с оператора на саму машину, делая устройство автономным в нестабильных условиях реального мира. Робот самостоятельно оценивает степень износа контактных площадок и меняет пороги срабатывания тактильной обратной связи. Подобная автономность превращает манипулятор из хрупкого лабораторного прибора в надежный инструмент повседневного сервиса.
Плотная городская застройка и динамичные общественные пространства предъявляют жесткие требования к мобильным помощникам. Когда сервисный робот доставляет хрупкий заказ в переполненном ресторане, ему недостаточно просто объходить препятствия. Алгоритмам предстоит прогнозировать траектории движения людей за доли секунды, опираясь на предиктивные модели нейросетей.
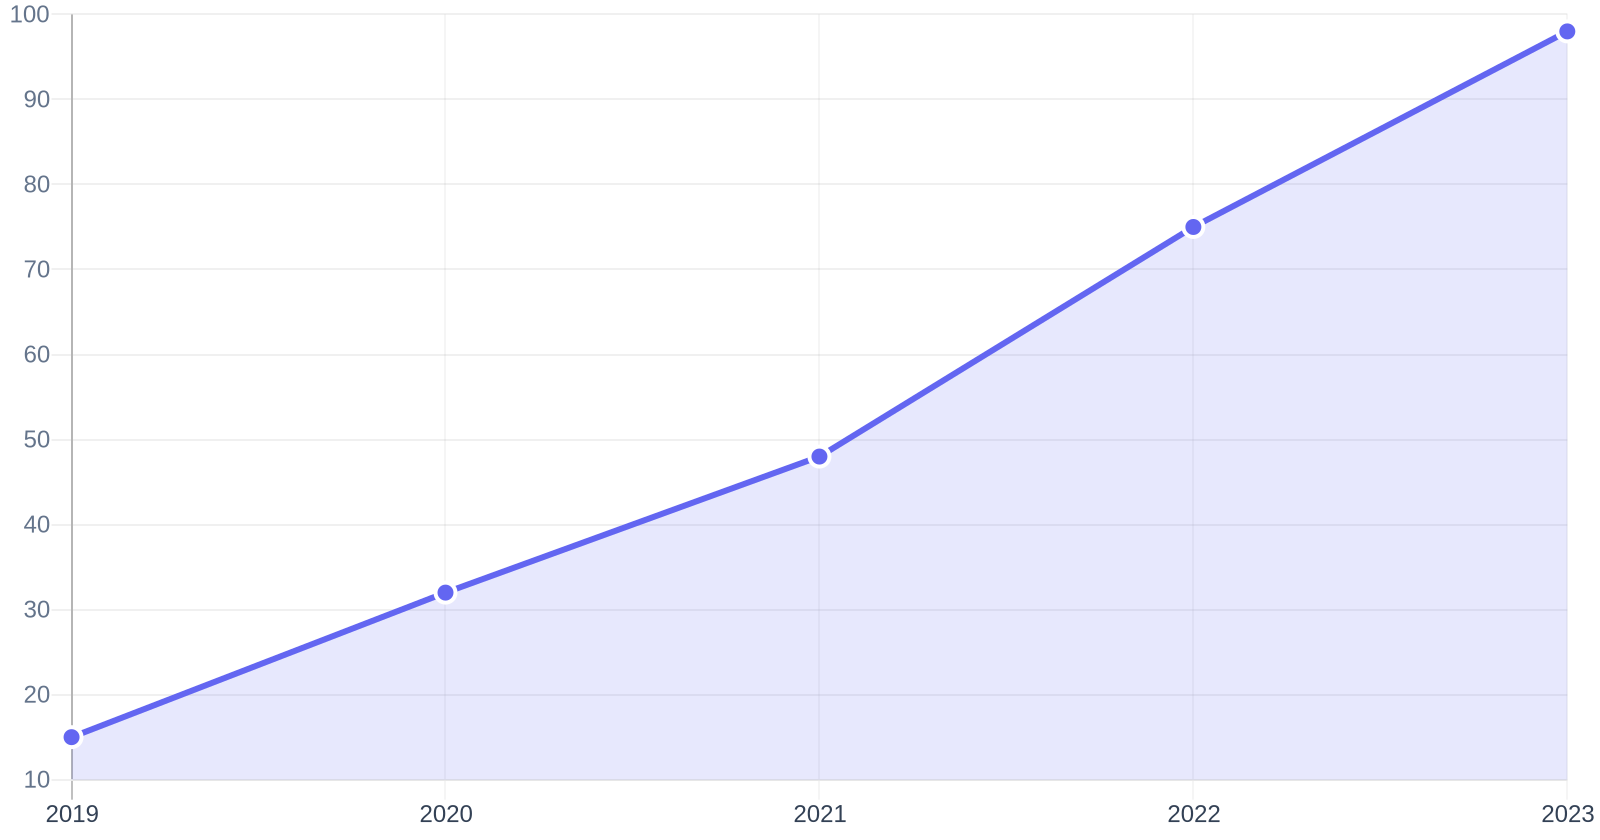
Анализ траекторий человеческого потока меняет логику принятия решений на борту устройств. Согласно отчету Международной федерации робототехники (IFR), интеграция прогнозных сенсорных модулей снижает число столкновений в динамической среде на 42 процента. Манипулятор заблаговременно меняет положение захвата, предвосхищая резкий маневр прохожего.
Ключевые векторы развития автономной сенсорики
Инженеры переносят фокус внимания с пассивного сканирования на активное исследование пространства. Подобный скачок в архитектуре аппаратного обеспечения требует перестройки софта.
- Квантовые гироскопы и микроэлектромеханические датчики нового поколения обеспечивают субмиллиметровую точность позиционирования без привязки к внешним маякам.
- Нейроморфные процессоры обрабатывают потоки с камер со сверхнизким энергопотреблением, имитируя работу биологической сетчатки глаза.
- Распределенная беспроводная телеметрия объединяет несколько роботов в единый роевой интеллект для совместной логистики тяжелых грузов.
Перечисленные аппаратные компоненты стирают грань между запрограммированным алгоритмом и интуитивной реакцией машины. Каждая новая итерация кремниевых чипов приближает робототехнику к полной независимости от оператора.
| Среда применения | Технология / Модуль | Эффект от интеграции | Источник данных |
|---|---|---|---|
| Переполненный ресторан / городская застройка | Прогнозные сенсорные модули и нейросети | Снижение числа столкновений на 42% | Международная федерация робототехники (IFR) |
Часто задаваемые вопросы
Как сенсорное зрение улучшает точность манипуляторов?
Зачем нужна тактильная обратная связь в роборуках?
Какие камеры чаще всего применяются для сервисных роботов?
В чем сложность интеграции зрения и обратной связи?
Помогает ли мультимодальность при работе в бытовой среде?
Интеграция сенсорного зрения и систем обратной связи выводит сервисную робототехнику на новый уровень автономности. Манипуляторы больше не выполняют слепые движения по жестким алгоритмам, а адаптируются к реальным физическим условиям среды в режиме реального времени.
Современные датчики давления и оптические модули минимизируют процент брака при деликатных операциях. Это делает роботов пригодными для работы с хрупкими объектами в непредсказуемых условиях.
Грань между программируемым станком и адаптивным помощником стирается по мере удешевления сенсорных компонентов.